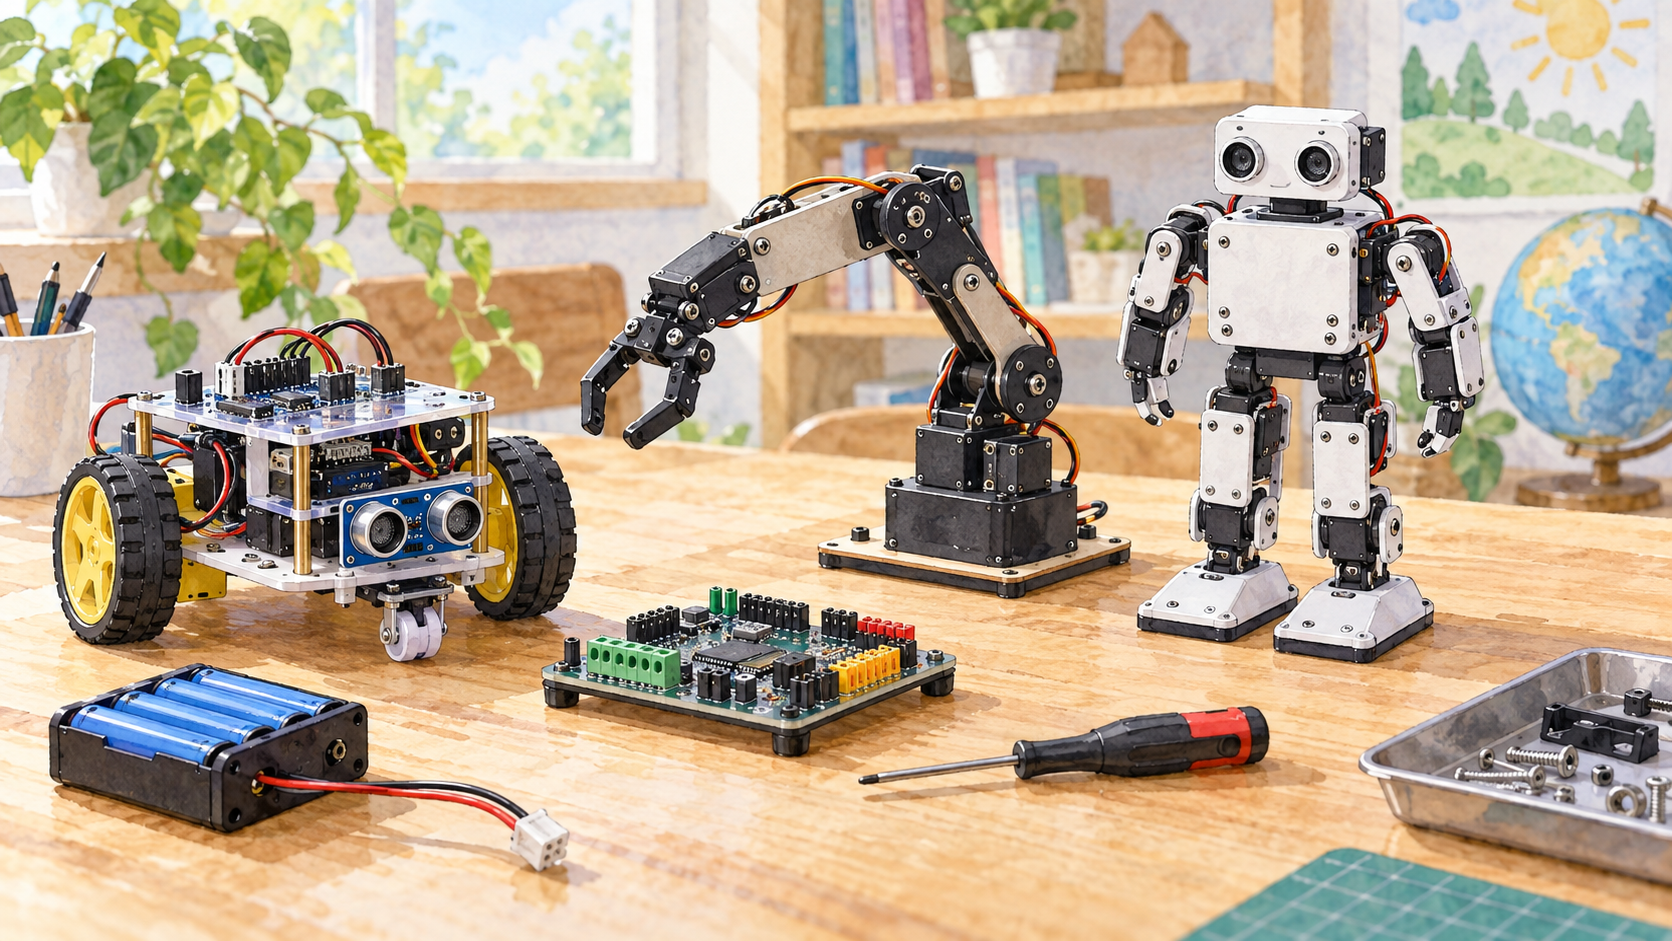
二足歩行ロボット作りでは、足を交互に上げる命令より先に、立った姿勢と重さの支え方を整えます。機体の組立て、サーボの基準角度、重心移動、動作のつなぎ方がそろって初めて歩行が安定します。最初は対応するキットの標準動作を再現する方法が取り組みやすいでしょう。
 ワクちゃん:足を左右交互に上げれば歩ける?
 チャッピー:上げる前に、残る足で支えられる姿勢へ重さを移す必要があるよ。
まっすぐ組み立てて基準姿勢を合わせる
左右の脚の取付け方向や部品の位置がずれると、同じ角度を指示しても姿勢がそろいません。説明書に従って組み立て、サーボの基準を調整します。近藤科学の講座でも、モーション作成前のトリム調整を重視しています。
電池や基板を付ける位置も重さの偏りに関係します。配線が足首へ引っ掛からないか、関節同士がぶつからないかを確認し、標準の構成で立てることを先に確かめます。歩かない原因をプログラムだけに求めないことが大切です。
ワクちゃん:左右で傾きが違うのはコードのせいかな。チャッピー:取付け方向や基準角度も確認しよう。機体側のずれが原因の場合もあるね。支持する足へ重さを移してから一歩を作る
ゆっくりした歩行を考えると、両足で支えている状態から、片方の足を上げる前に軸足側へ体を移す必要があります。足を上げる動作だけを先に入れると、支える範囲から重さが外れて倒れやすくなります。
まず標準モーションの小さな動きを観察し、開始姿勢へ戻れる短い動作を試します。高速で動く二足歩行では動的な制御も必要になるため、この静かに重さを移す説明だけで全ての歩き方を設計できるわけではありません。段階に合った教材を使いましょう。
ワクちゃん:ジャイロを付ければ調整はいらない?チャッピー:補正の助けにはなるけれど、組立てと基本姿勢を整える作業は必要だよ。センサー補正は機構の調整と組み合わせる
ジャイロセンサーは回転の変化を捉え、姿勢を補正する仕組みに使われます。搭載するだけで、左右の組立て違いや無理なモーションを全て解消するものではありません。対応する制御基板や設定方法とセットで確認します。
低い平らな場所で周囲を空け、関節へ指を入れず、異常時に電源を止められるようにします。無理な片足立ちや関節を押し付けた状態を続けるとサーボへ負担がかかります。倒れ方まで観察して動作を小さく戻し、安定した設定を保存してから次の一歩へ進みます。
ワクちゃん:片足で長く立たせて練習したい。チャッピー:サーボへ無理な負荷をかけ続けないようにね。教材に沿った短い動作から試そう。