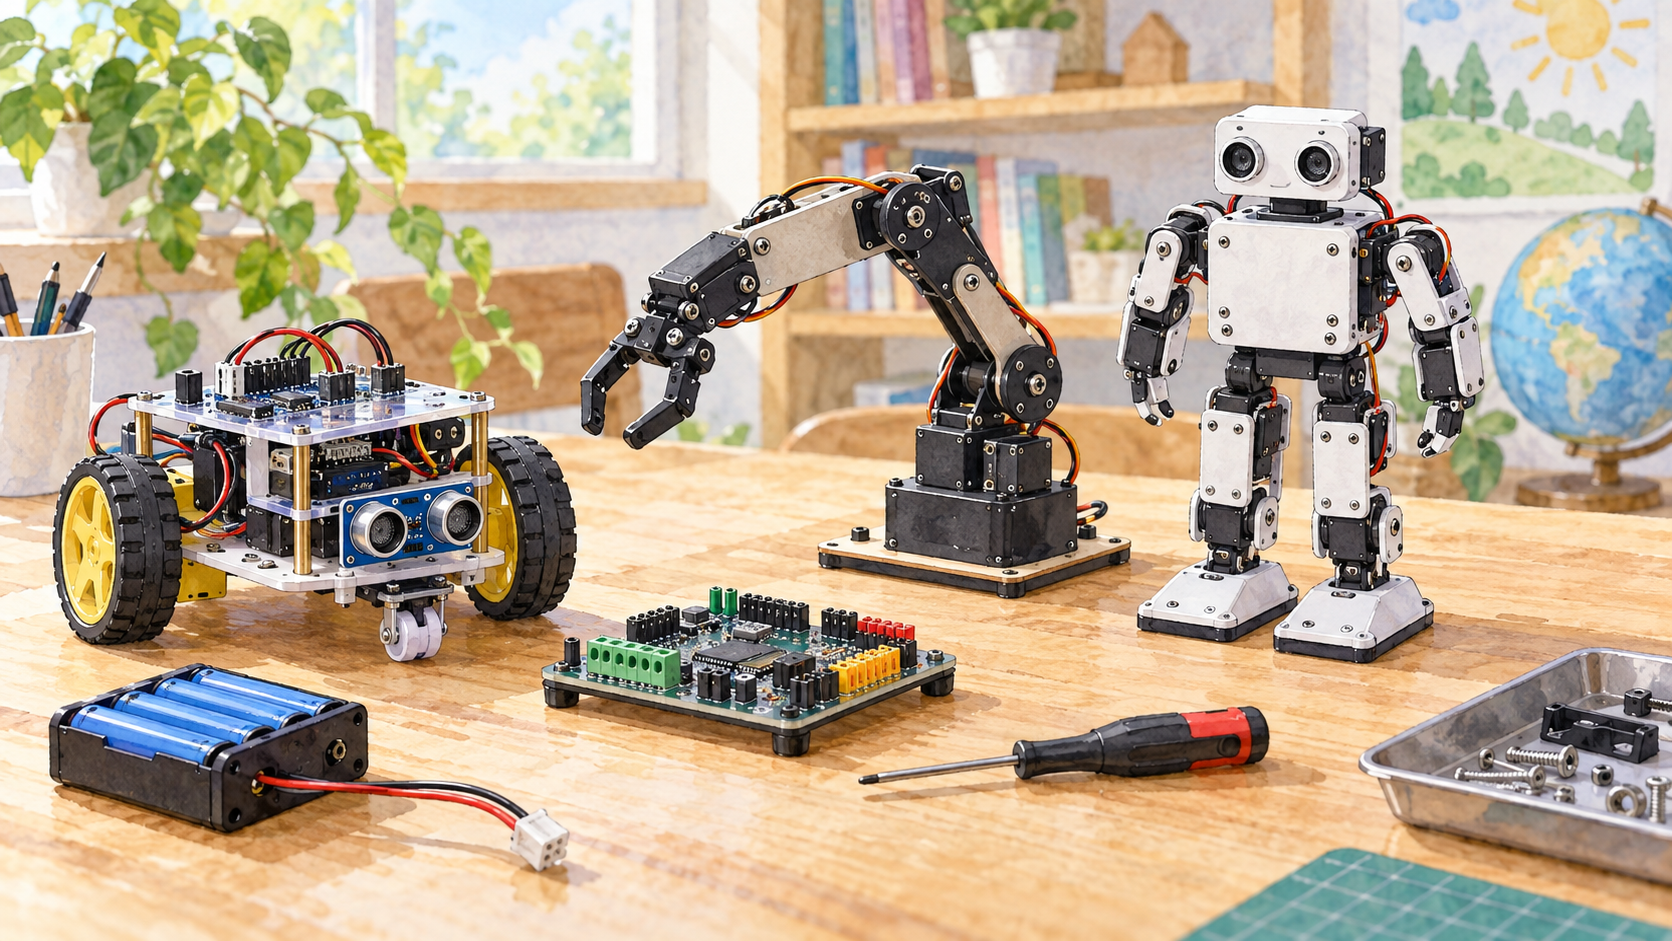
多関節ロボットは、複数の関節を組み合わせて先端を動かすロボットです。関節や動作軸の数が多いことと、遠くまで届くことは別です。仕様を見るときは、軸数、各軸の動く角度、先端が届く範囲、持てる重さを分けて読みます。
 ワクちゃん:関節が多いほど遠くまで届くの?
 チャッピー:距離は腕の長さにもよるよ。軸数と最大リーチは別々に見よう。
一つの軸でどちらへ動くかを見る
回転する軸なら、その軸を中心にリンクが向きを変えます。腕の根元を旋回させる軸、肘のように曲がる軸、手首を回す軸などを組み合わせると、先端の位置と向きを変えられます。人の腕にたとえると分かりやすくても、人体と同じ構造とは限りません。
製品には6軸や7軸などの表記があります。ただし外見の継ぎ目を数えるだけでは、独立して制御できる動きは確定できません。連動する機構もあるため、仕様書の自由度や動作軸の欄を確認します。
ワクちゃん:6軸ならどこへでも動かせる?チャッピー:各軸の角度制限や周囲の障害物があるよ。先端の向きも条件になるね。軸数とリーチは別の数字
同じ6軸でも、腕の長さや曲がる角度が違えば届く場所は変わります。最大リーチの値は、障害物を避けながらあらゆる向きで使える距離を保証するものではありません。動作範囲図と、先端へ付ける道具の長さを合わせて見ます。
川崎重工の製品資料は、軸ごとの動作範囲や速度を分けて示しています。また7軸仕様で、手首の曲げを生かして入り込める部位を増やす例があります。軸が一つ増える効果は単なる長さの増加ではなく、姿勢の選択肢にも関係します。
ワクちゃん:7軸は腕が一本増えるという意味?チャッピー:そうとは限らないよ。追加の動きで姿勢を変えやすくする構造などがあるんだ。到達できても作業できるとは限らない
先端が目標へ届いても、工具の向きが合わない、周囲へ腕が当たる、必要な重さを持てない場合があります。可搬質量だけでなく、手首へかかるモーメントや工具を含む条件も確認対象です。実際の選定はメーカー等へ作業条件を伝えて行います。
学習では、紙のリンクや小さなキットで、一つの関節を固定したときに先端の動きがどう減るかを見ると理解しやすくなります。産業用機の動作範囲へ入って試すのではなく、図やシミュレーターで位置と向きを分けて観察しましょう。
ワクちゃん:届くことが分かれば選べるね。チャッピー:工具の向き、重さ、腕が通る経路まで必要だよ。作業条件を一式で確認しよう。