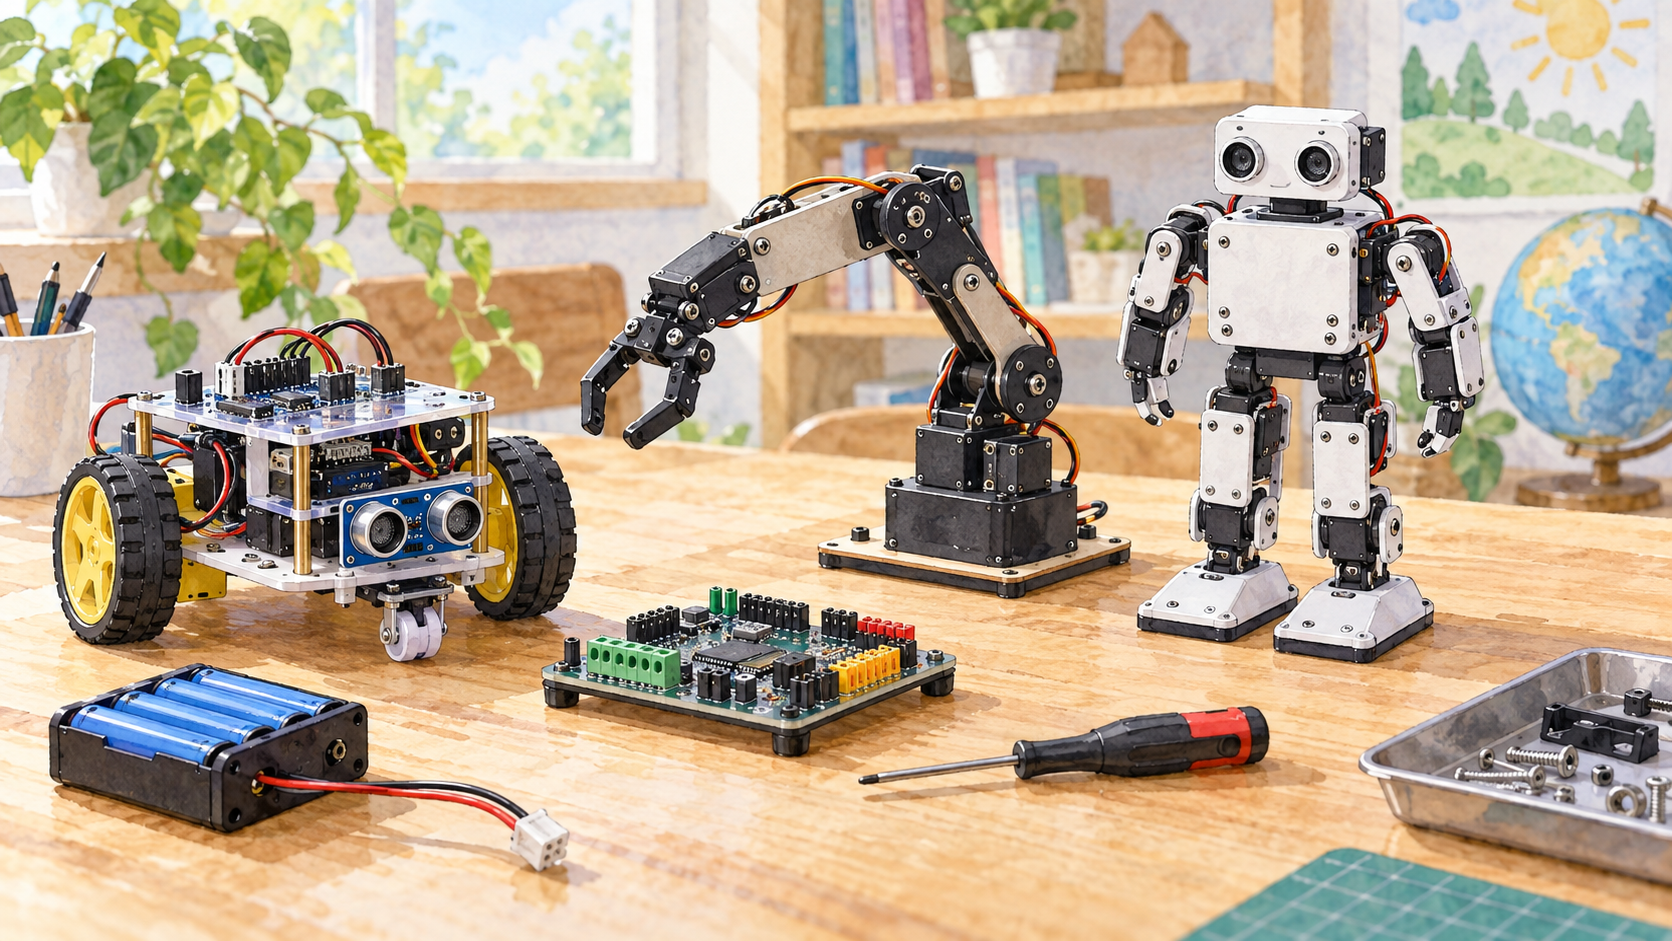
初めてロボットを作るなら、『ボタンを押すと車輪が回り、決めたところで止まる』など、一つの動作を完成させるところから始めます。会話、画像認識、歩行を同時に入れると、動かない原因を分けにくくなります。最初に成功の条件を短い一文で決めましょう。
 ワクちゃん:会話も歩行もできるロボットが作りたい!
 チャッピー:まず一つの動作を完成させよう。止められる小さな車輪の機体も良い出発点だよ。
入力・判断・動作の三つに分ける
ボタンや距離センサーが入力、制御基板のプログラムが判断、モーターやサーボが動作を担当します。最初はボタンを入力にするだけでも十分です。『物に近づいたら止まる』機能なら、後から距離の入力を加える筋道ができます。
作りたい動きから部品を選びます。車輪を連続して回したいのか、腕の角度を決めたいのかで機構が変わります。見た目の人型にこだわる前に、机や床のどこで何を動かすかを絵に描くと、必要な部分を減らせます。
ワクちゃん:センサーをたくさん買えば賢くなる?チャッピー:何を入力にして、どう動くかを決めてから必要なものを選ぼう。接続できる組合せを一式でそろえる
制御基板、モーターの駆動部、電源、配線、機体を用意します。同じ形のコネクターでも電圧や信号が同じとは限りません。初回は対応関係とサンプルが説明された教育用キットを起点にすると、組合せの判断を減らせます。
近藤科学の入門資料は、キットごとの構造やコントロール基板との組合せを紹介しています。購入する際は、パソコンの対応環境、電池・充電器、工具が別売りかも確認してください。大きなモーターや家庭用電源の自作配線から始める必要はありません。
ワクちゃん:端子の形が同じならつながるよね。チャッピー:電圧や信号が違う場合があるよ。対応表のある組合せで確認してね。止められる動作を一段ずつ増やす
初めに説明書の動作確認を行い、その後で速度や時間を一項目ずつ変えます。車輪を浮かせる等の指定された確認方法で回転方向を確かめ、周囲に物のない低い場所で試します。停止操作を先に把握しておきましょう。
回ることを確認したら、一定時間で止める、ボタンで止める、センサーで止めると段階を進めます。失敗したときは配線、電源、プログラムを一度に変えず、直前に変えた箇所へ戻ります。最初の一機能が安定した記録は、次の拡張の土台になります。
ワクちゃん:車輪が逆に回ったから全部組み直そうかな。チャッピー:まず説明書と直前の変更を確認しよう。一項目ずつ直すと原因を見失いにくいよ。